




 DIME MAGAZINE
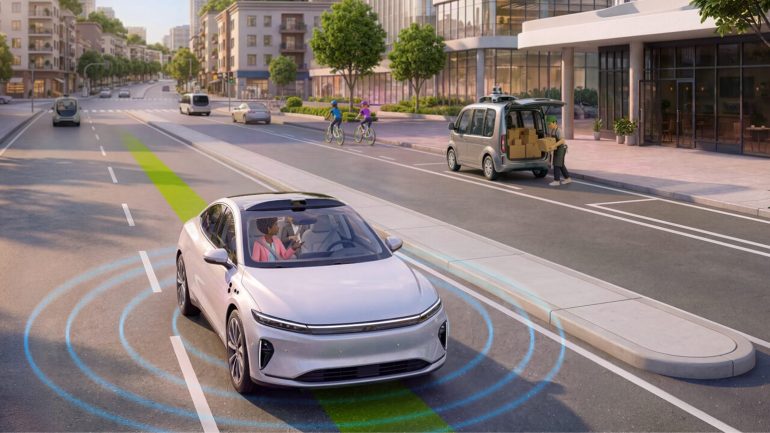
フィジカルAI 初の商業的ブレークスルーであるロボタクシーの世界市場は、2035年までに4000億ドル規模に拡大して、600万台以上の商用車両が稼働するようになると予測されている。
このような状況において、NVIDIAは、AIトレーニング、シミュレーション、安全性検証のためのオープンなプラットフォームとともに、開発者独自の技術スタックと併用できるライブラリ、ソフトウェア開発キット、ワークフロー、およびモデルを提供している。
実際、現在商業規模で展開されている主要なロボタクシー プログラムはすべて、大規模なフリートの開発と展開のために、NVIDIAのモジュール式スタック (AI トレーニング、シミュレーション、車載コンピューティング、あるいはこれら 3 つの組み合わせ)上で実行されているという。
これに関連するリポートが同社ブログに掲載されたので、概要をお伝えする。
ロボタクシーの技術スタックとは?
ロボタクシーの技術スタックとは、データとAIモデルのトレーニングからシミュレーション、安全性検証、リアルタイム車載コンピューティングまで、自動運転車 (AV)の開発、検証、展開に用いられるエンドツーエンドのテクノロジーのことだ。
NVIDIAのロボタクシーおよびAVプラットフォームは、これらの機能をモデル トレーニング用のコンピューター、シミュレーションおよび検証用のコンピューター、そして車載コンピューターという3コンピューター ソリューションで構成されている。
■トレーニング用のコンピューター: NVIDIA DGX
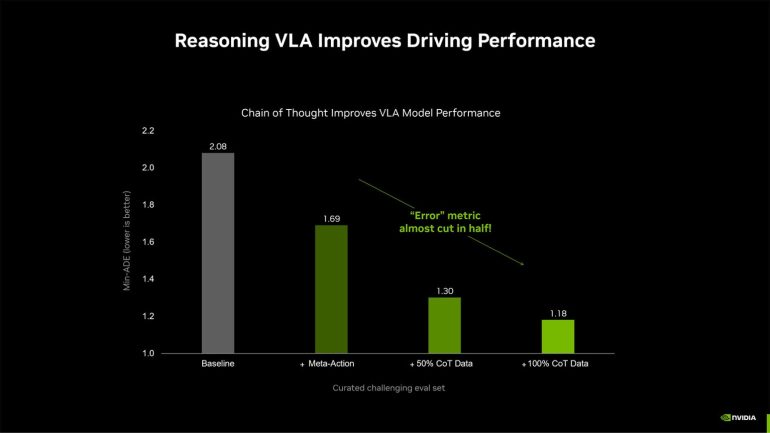
増え続けるフリート データをプログラムがより高性能なモデルへと変えることで、ロボタクシーのインテリジェンスは進化していく。運転モデルはNVIDIA DGXシステムでトレーニングが可能だ。
オープンなリーズニング ビジョン言語アクション (VLA)モデル、シミュレーション フレームワーク、およびフィジカル AI データセットで構成される NVIDIA Alpamayoポートフォリオは、開発者に自身のデータ、要件、技術スタックに合わせてカスタマイズできる構成要素を提供する。
このリーズニング モデルは、複雑な運転状況を細かいステップに分解して、それぞれリーズニングして最も安全な軌道を選択することで、AVのロングテール問題の解決を支援する。
また、NVIDIAは開発者がモデルをターゲット車両に最適化しやすいように、フィジカルAIデータセット、強化学習ブループリント、ポストトレーニングや蒸留のレシピも提供している。
■2:ミュレーションおよび検証用コンピューター: NVIDIA RTX PRO上のNVIDIA OmniverseおよびCosmos
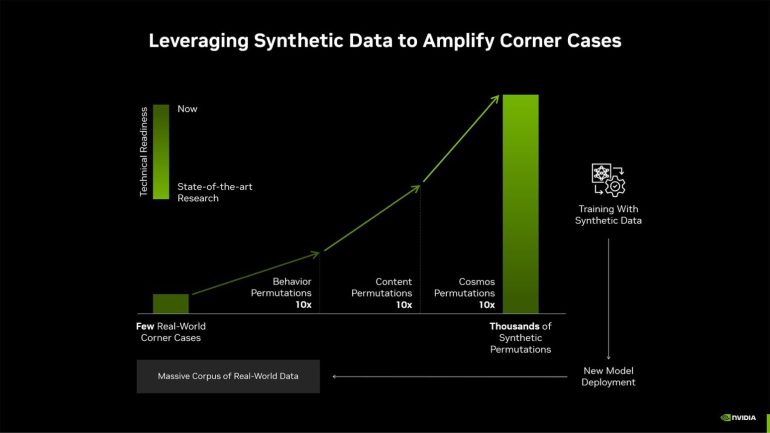
ロボタクシー プログラムは、実際の走行だけを頼りに、稀にしか発生しないロングテール走行シナリオを捉えることはできない。NVIDIA Omniverse NuRecモデルは、センサー データから現実世界の走行シナリオを再構築する。
一方、NVIDIA Cosmos世界基盤モデルはそれらの物理ベースのバリエーションを生成する。それにより開発者は何千もの現実世界のコーナー ケースから走行挙動、交通条件、気象条件、照明条件、センサー条件の組み合わせを何百万通りも生み出すことができる。
NVIDIA RTX PROサーバー上で動作するNVIDIA OmniverseとNVIDIA Cosmosは、クローズドループ シミュレーションと検証をサポートする。NVIDIA AlpaSimシミュレーション フレームワークは、リーズニング ベースの自動運転モデルのトレーニングと評価のためのワークフローを拡張して、開発者が展開前に弱点を特定できるように支援を行なっていく。
■3:車載コンピューターおよびセンサー アーキテクチャ: NVIDIA Hyperion と DRIVE AGX
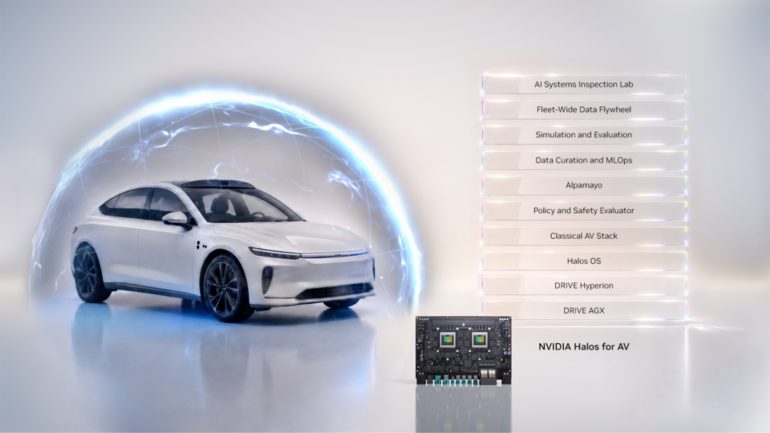
NVIDIA Hyperionは、レベル4対応ロボタクシー向けのNVIDIAのモジュール式車載コンピューティング、およびセンサー リファレンス アーキテクチャだ。
Hyperion 10は、NVIDIA BlackwellプラットフォームをベースとするNVIDIA DRIVE AGX Thorシステムオンチップを2基組み合わせ、14個の高解像度カメラ、9 個のレーダー、3個のLiDAR、12個の超音波センサーを搭載したもので、360度のリアルタイム センサー フュージョンを実現する。
冗長構成のコンピューティングおよびセンシング設計により、センサーまたはコンピューティング コンポーネントに障害が発生した場合のフェイル オペレーショナル運転に対応している。
このデュアルDRIVE AGX Thorは、VLAモデルなど、認識、リーズニング、経路計画、運転行動のための最新AI ワークロードを実行できるように設計されている。
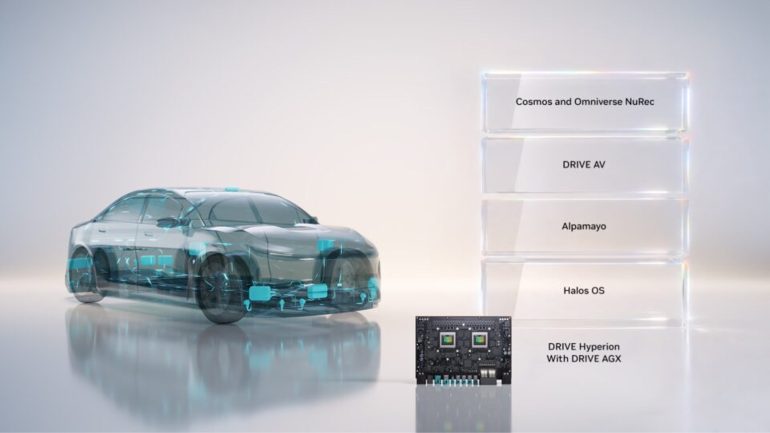
NVIDIA Halosは、Halos OSを通じて量産対応の安全基盤を提供するとともに、独立検査、システム検証、大規模シミュレーション、クラウドから車両までの継続的なテストを網羅する広範な検証、認証フレームワークを提供する。
主要ロボタクシー企業が NVIDIA のロボタクシー技術スタックを採用
NVIDIAのロボタクシー エコシステムは、商用ロボタクシー サービスが現在台頭しているアジア、ヨーロッパ、中東、北米のあらゆる地域に広がっている。
これらの市場のモビリティ プロバイダー、AV 開発者、自動車メーカーの間では、AI モデルのトレーニング、運転行動のシミュレーションと検証、自動運転車の大規模展開のために、NVIDIAの3 コンピューター アーキテクチャの採用が進んでいる。
■ロボタクシー サービスのグローバル展開
・Uber は NVIDIA Hyperion のフリート拡大を進めており、2028年までに28都市に展開する計画だ。UberとNVIDIAは、稀にしか発生しないシナリオにおけるフリート運転データをキュレーションするために、NVIDIA Cosmos上にロボタクシーAIデータ ファクトリーの構築も行なっている。また、UberとNVIDIAは、Autobrains、Avride、Lucid、May Mobility、Mercedes-Benz、Momenta、日産、Nuro、Pony.ai、Stellantis、Waabi、Wayve、WeRide、Zooxと協力して、NVIDIA 搭載のロボタクシー サービスを Uber プラットフォームに導入している。
・May Mobilityは、Uberのネットワークを通じた自動運転配車サービスの運営を計画すると同時に、NVIDIA DRIVEプラットフォーム上でソフトウェア スタックを開発している。また、アトランタに Lyftと共同で、NVIDIA DRIVEプラットフォームを基盤とする自動運転配車サービスのパイロットも開始した。
・Boltは NVIDIAのテクノロジを活用して、ヨーロッパ全域で AVを開発・展開している。
・Lyftは、将来の自動運転車フリートのリファレンス アーキテクチャとして、NVIDIA Hyperionを採用する計画だ。
・WeRideはGrabとのパートナーシップを通じて、HyperionおよびDRIVE AGX Thor ベースのGXR を東南アジアの主要市場に投入する計画だ。
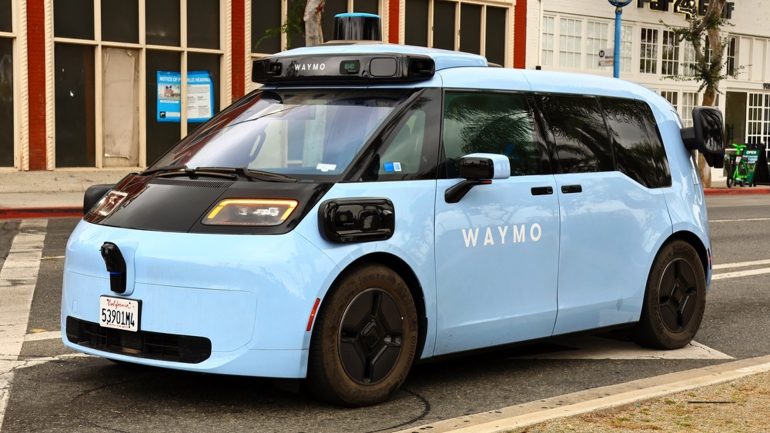
・Waymoは、自動運転コンピューティング システムの構築促進に向けて、NVIDIAと提携した。
ロボタクシーのインテリジェンスの構築
これらのサービスの裏で、AV開発者はNVIDIAのアクセラレーテッド コンピューティング、シミュレーション、車載プラットフォームを使用して、運行事業者や自動車メーカーが展開するインテリジェンスを構築している。
・ Wayve、日産、Uberは、日産の車両エンジニアリング、WayvのエンボディドAI、NVIDIAのHyperionプラットフォームを組み合わせた試作車を使用して、グローバル ロボタクシー プログラムを開発している。
・Autobrains は、NVIDIA Hyperionを基盤とし、Autobrains のエージェント型 AI 技術が可能にするロボタクシー プログラムを、ミュンヘンのUberおよび東南アジアのVinFastと共同開発している。
・Zooxは、車載コンピューティング、クラウドベースのトレーニングとシミュレーションにNVIDIA DRIVEを使用している。
・Momentaは、DriveOS上で動作する NVIDIA DRIVE AGXベースのソフトウェア スタックを開発。
・Pony.aiは、NVIDIA HyperionとDRIVE AGX Thorを使用して、次世代の自動運転ドメイン コントローラーを開発した。
・Tensorは、車載スーパーコンピューターに8基のNVIDIA DRIVE AGX Thorシステムオンチップを搭載したレベル 4 ロボカーを開発している。
・Waabiは、Uberとの展開に関する提携を通じてロボタクシー市場に参入する。同社のWaabi Driver プラットフォームは、NVIDIA DRIVE AGX Thor をベースとしている。
・TIER IVといすゞ自動車は、NVIDIA Hyperion と DRIVE AGX Thorをベースにしたレベル4の自動運転バスを展開している。
・Lenovoは、SWMが進める次世代ロボタクシー プログラム向けに、NVIDIA DRIVE AGX Thorベースの AD1 レベル 4 ドメイン コントローラーを供給している。
・DeepRoute.aiはNVIDIA HyperionプラットフォームとDRIVE AGX Thorをベースに、新世代のロボタクシーを開発している。
■ロボタクシーの実用化
ここまで述べてきたようなシステムが開発段階から実用段階へと移行する中、自動車メーカーは自動運転車やロボタクシーに対応した車両プログラムに、NVIDIAテクノロジーを統合している。
・Teslaは、NVIDIAのスーパーコンピューターで自動運転ニューラル ネットワークをトレーニングしている。
・Mercedes-Benzと NVIDIAはUberと協力して、新型Sクラスをベースとするロボタクシー エコシステムを開発している。これは、NVIDIA Hyperionアーキテクチャ、フルスタックのNVIDIA DRIVE AV L4ソフトウェア、NVIDIA Alpamayoオープン AI モデル、シミュレーション ツール、およびデータセットを基盤として、リーズニング ベースの安全第一の自動運転を支えている。
・Stellantis、Wayve、Uberは、NVIDIA HyperionとAI コンピューティング テクノロジを活用したレベル 4自動運転モビリティ サービスの開発と展開に共同で取り組んでいる。
・Lucid、Nuro、Uberは、Hyperionプラットフォームの一部である NVIDIA DRIVE AGX Thor を使用して、グローバル ロボタクシー サービスを開発している。
・Hyundai MotorとKiaは、NVIDIA Hyperionをベースとするデータ駆動型自動運転システムの開発に関するNVIDIAとの協業を拡大している。また、NVIDIAはレベル 4 ロボタクシー サービスの推進に向けて、Hyundai Motorグループの合弁会社であるMotionalとの協業拡大も検討する予定。
・Geelyは、エコシステム パートナー各社とともに、Hyperionを活用したロボタクシーの開発と商業化を計画している。
・Geely Auto Group傘下のブランドであるZeekrは、集中型ドメイン コントローラーとしてDRIVE AGX Thorを採用した。
関連情報
https://www.nvidia.com/ja-jp/solutions/autonomous-vehicles/
構成/清水眞希
 最新号